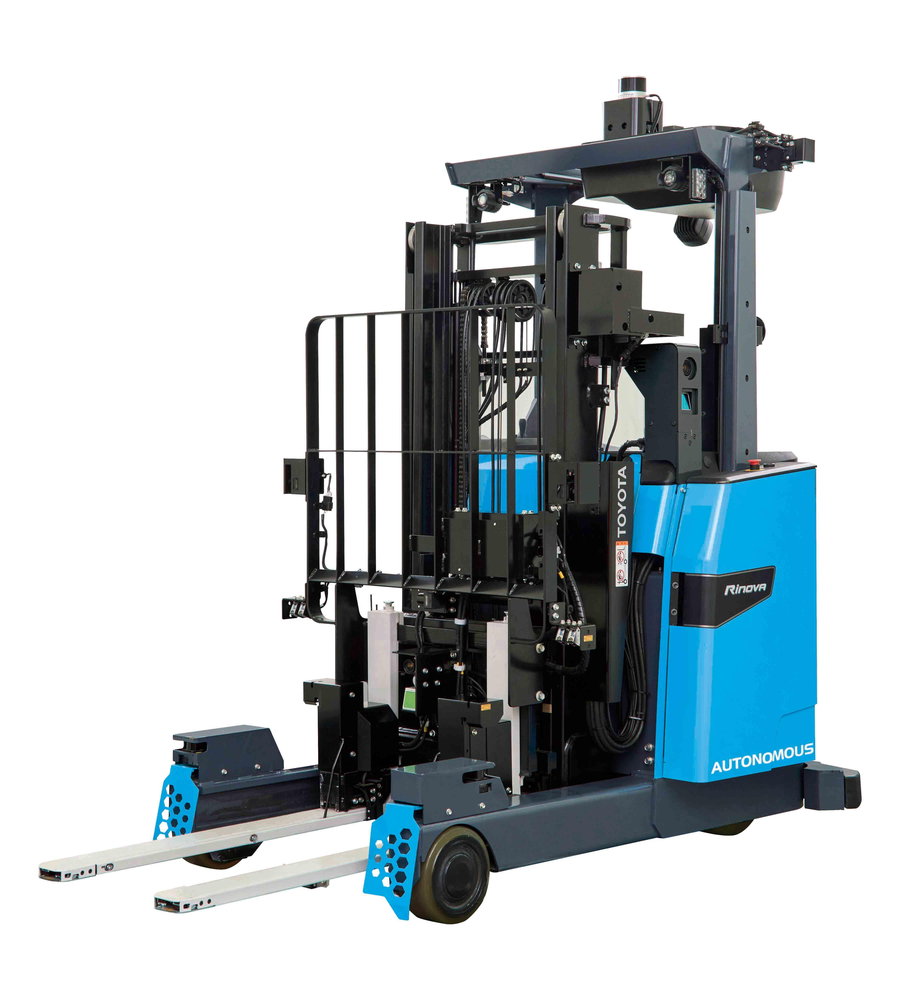
自動運転フォークリフトを使ったトラック荷役の自動化がデンソー安城製作所で始まった。
豊田自動織機の自動化技術とデンソーのセンシング技術、さらに高度な水準が要求される自動車部品製造工場で培った現場力を融合し、安全かつ効率的な物流自動化の実現を目指すという。
文/トラックマガジン「フルロード」編集部
写真/株式会社デンソー・株式会社豊田自動織機
自動運転フォークリフトでトラック荷役を自動化
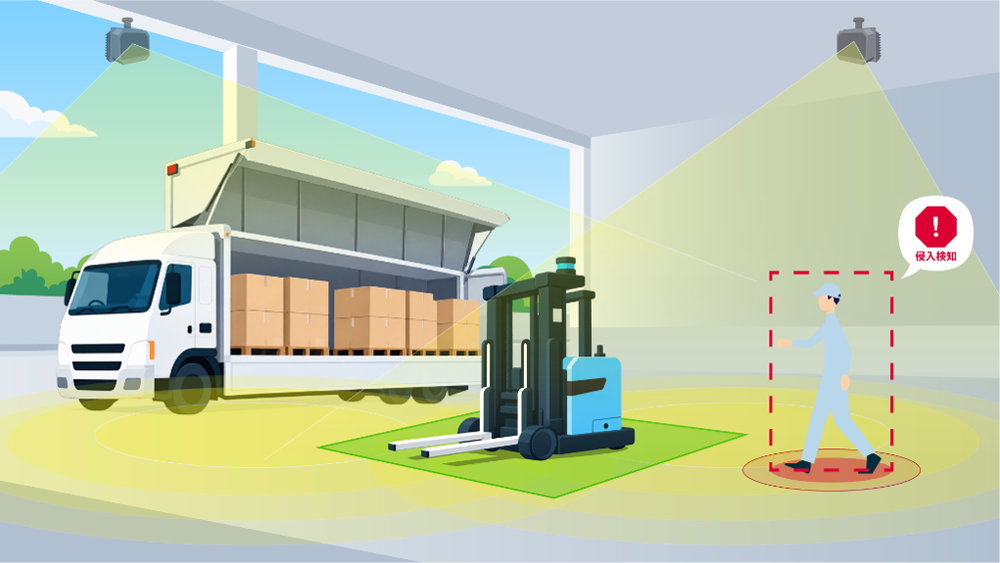
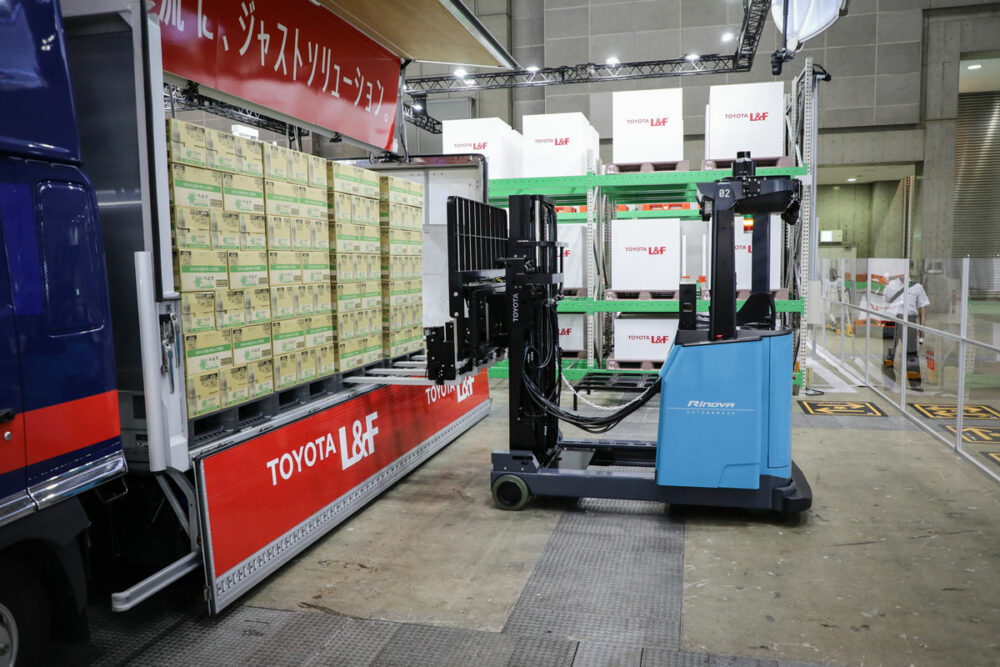
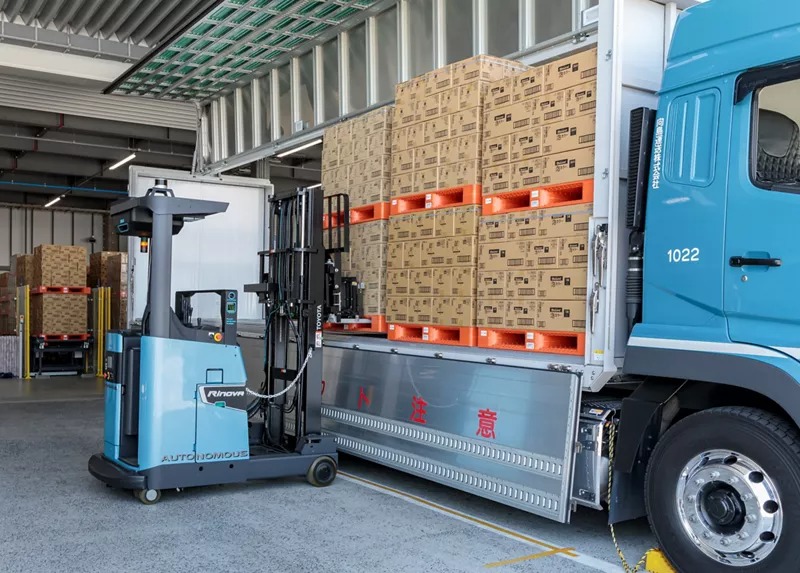
株式会社デンソーと株式会社豊田自動織機は、トラックへの荷物の積み込み・積み下ろしの自動化をデンソー安城製作所において開始したと発表した。
この取り組みは、豊田自動織機のトラック荷役対応自動運転フォークリフト「Rinova Autonomous(リノバ オートノマス)」と、デンソーの高精度LiDAR「LiDsEYE(ライズアイ)」を連携し、トラックへの荷役を自動化するというもの。
トラックヤード内の人や障害物を検知し安全な運用を支援するとともに、効率的な物流自動化を推進し持続可能なモノづくりの実現に貢献するという。
日本の製造業では、高品質なモノづくりを維持しながら人手不足への対応や働く環境の改善を実現していくことが課題になっている。特に物流領域は、生産活動を支える重要な機能でありながら人手への依存度が高く、荷役作業の負荷軽減への期待が高い。
いっぽうで、自動車部品工場では多様な部品を高品質かつ安定的に供給する必要があるため、安全・品質・スピードのすべてを高いレベルで実現しなければならない。扱う部品や荷姿が多岐にわたることから、作業の効率化・自動化には、実際の生産現場での検証や、現場に適した運用ノウハウの蓄積も重要となる。
こうした背景のもと、デンソーと豊田自動織機は、豊田自動織機の荷役自動化技術、デンソーのセンシング技術、そして自動車部品の量産現場で培った運用ノウハウを融合し、インバーターを生産するデンソー安城製作所204工場において、トラックへの自動荷役を開始した。
今回の取組では Rinova Autonomous によるトラック荷役の自動化と、LiDsEYEによるトラックヤード全体の安全監視を現場で組み合わせて運用する。フォークリフト単体でも障害物検知などの安全機能を備えているが、連携することでフォークリフト周辺にとどまらず、トラックヤード内の人や障害物を高精度に検知し、より安全な自動化が可能になる。
また、荷役作業の効率化に向けて LiDsEYE による荷物の位置やサイズを認識する技術についても検証を進め、荷物認識技術の精度向上にも取り組む。
さらに、現在は Rinova Autonomous に搭載されたカメラで取得した情報をもとに行なっている荷役経路の生成について、将来的に LiDsEYE が取得した荷物の配置やサイズなどの情報も連携させることで、荷物の状況認識から荷役作業の開始までの工程を効率化し、作業全体のさらなる生産性向上を目指すという。
【画像ギャラリー】Rinova Autonomous(リノバ オートノマス)と LiDsEYE(ライズアイ)(2枚)画像ギャラリー





コメント
コメントの使い方